Language


Vues : 0 Auteur : Éditeur du site Heure de publication : 2026-11-02 Origine : Site
Les opérations d’entrepôt ont finalement atteint un point d’inflexion critique où la manutention manuelle et le rayonnage sélectif standard deviennent de sérieux goulots d’étranglement. Les temps de trajet des chariots élévateurs augmentent, la disponibilité de la main-d'œuvre fluctue et la précision du prélèvement se dégrade en cas de volume élevé. Vous avez besoin d’une méthode plus fiable pour déplacer et suivre les stocks. Les systèmes automatisés de stockage et de récupération (AS/RS) résolvent exactement ce problème. Ces systèmes vont bien au-delà de la simple mécanisation des entrepôts. Ils intègrent une logique logicielle avec un mouvement matériel précis pour une gestion de charge totalement autonome. Les responsables des opérations évaluent ces systèmes pour équilibrer les exigences de densité massives et le coût élevé de la superficie industrielle. En supprimant les touches manuelles, vous bénéficiez d'opérations fiables, d'une visibilité parfaite des stocks et de capacités de récupération à grande vitesse. Nous détaillerons les principes d'ingénierie derrière ces systèmes, évaluerons différentes architectures et expliquerons comment les mettre en œuvre avec succès dans l'entrepôt.
Densité et accessibilité : comprenez le compromis fondamental entre la très haute densité des systèmes de navette à voie profonde et les exigences de haute sélectivité des AS/RS basés sur des grues.
Dépendance logicielle : reconnaissez que l'efficacité du matériel dépend entièrement de l'intégration transparente du système de gestion d'entrepôt (WMS) ou du système d'exécution d'entrepôt (WES).
Coûts du cycle de vie : regardez au-delà des dépenses d'investissement (CapEx) vers les dépenses opérationnelles à long terme, en vous concentrant sur les cycles de maintenance prédictive, les profils de consommation d'énergie et la logistique spécialisée des pièces de rechange.
Contraintes d'évolutivité : évaluer l'impact de l'empreinte initiale sur l'expansion future ; faire la différence entre les systèmes de navettes modulaires et les infrastructures de grues fixes.
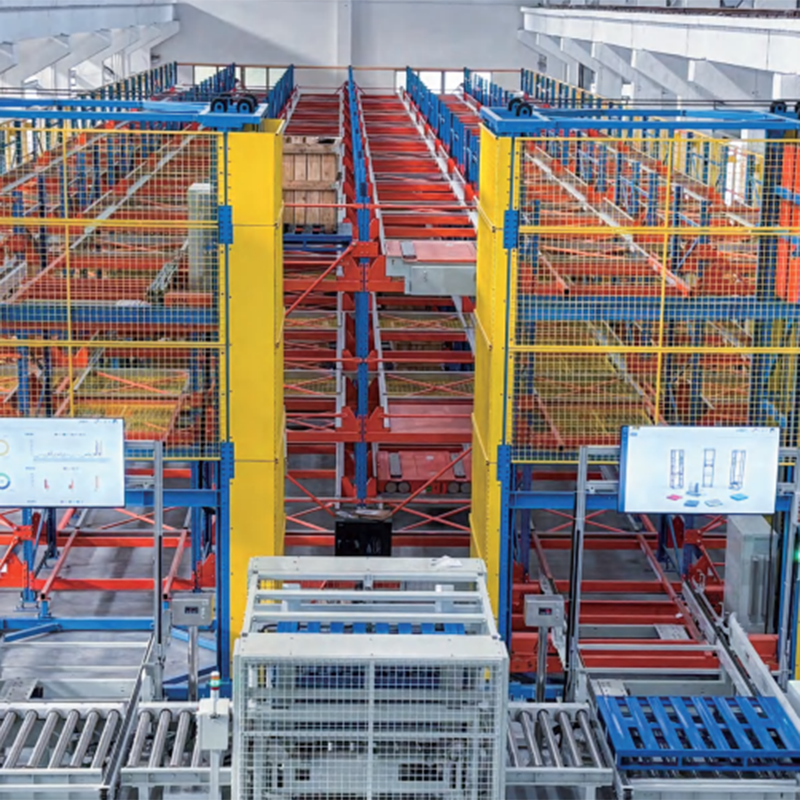
Une grille de stockage automatisée fonctionne à travers trois couches distinctes mais fortement intégrées. L'infrastructure physique comprend l'acier brut de la structure de stockage. Cela exige des tolérances techniques précises pour empêcher la déflexion du mât sous de lourdes charges. Les systèmes de guidage utilisent des rails de plancher fraisés avec précision ancrés avec un coulis époxy haute résistance, associés à des rails de guidage supérieurs pour maintenir les machines d'aplomb. Les mécanismes de transport impliquent des transstockeurs de grande taille ou des navettes autonomes basées sur une flotte. Ils déplacent rapidement de lourdes charges palettisées sur la grille, en utilisant des roues motrices en polyuréthane pour une accélération en douceur.
La couche de contrôle agit comme le système nerveux central. Il s'appuie sur des contrôleurs logiques programmables (PLC) montés directement sur le matériel mobile. Les automates gèrent des protocoles de communication de la microseconde sur des réseaux industriels comme Profinet ou EtherCAT. Ils suivent le positionnement des stocks en temps réel au sein de la grille à l'aide de télémètres laser et d'encodeurs optiques montés sur les axes d'entraînement. Ce retour d'information en boucle fermée évite les collisions, gère les courbes d'accélération et optimise les trajectoires de routage de manière dynamique.
La couche d'intégration connecte le matériel physique à votre WMS hôte. Le WMS dicte le séquençage global des chargements en fonction des calendriers d’expédition sortants. Il gère une logique complexe d’exécution des commandes et assure le suivi des stocks en temps réel dans l’ensemble de l’installation. Le WMS transmet les coordonnées de destination à un système de contrôle d'entrepôt (WCS), qui traduit ces coordonnées en blocs de mouvement exécutables pour les automates. Sans une couche d'intégration robuste, le matériel physique reste statique.
Le cycle de récupération suit une répartition technique stricte et séquentielle régie par la physique et la logique de contrôle. Le lancement de la commande démarre au niveau du WMS, qui dépose une tâche dans la file d'attente d'exécution. Le système calcule le chemin optimal en fonction de la position actuelle de la grue et des coordonnées de destination. Le mouvement de l’axe XYZ commence simultanément pour réduire de quelques secondes le temps de cycle. La grue accélère dans l'allée le long de l'axe X tandis que le chariot se lève le long de l'axe Y. Le logiciel de contrôle applique des courbes de décélération spécifiques pour garantir que le balancement du mât se stabilise exactement lorsque la grue arrive à l'emplacement cible.
Une fois positionné, la phase d’engagement commence. Les fourches télescopiques ou les plates-formes de navette s'étendent jusqu'à l'emplacement du rack le long de l'axe Z. L'interface de charge doit être précise avec des tolérances millimétriques pour éviter de heurter les poutres du rack. Les fourches soulèvent légèrement la palette, se rétractent dans le chariot et sécurisent la charge. L'unité exécute ensuite la séquence de retour à la base. Il revient à l'avant de l'allée et dépose la charge utile sur un convoyeur de sortie, une station de mise en quadrillage ou un stand de ramassage et de livraison (P&D).
Le comptage cyclique manuel disparaît entièrement dans un environnement automatisé. Les capteurs intégrés scannent les codes-barres, les codes QR ou les étiquettes RFID dès qu'une charge pénètre dans les limites du système. Les scanners de profil vérifient les dimensions et le poids de la charge sur le convoyeur entrant pour s'assurer qu'il correspond à l'emplacement de stockage désigné. Si une palette présente un produit déplacé, des planches inférieures cassées ou dépasse la limite de poids, les scanners la signalent immédiatement.
Le système met automatiquement à jour les niveaux de stock dans le WMS en cas de stockage et de récupération réussis. Si une charge est rejetée en raison d'un porte-à-faux, le système l'achemine vers un éperon de rejet pour une intervention manuelle ou une repalettisation. Ce contrôle strict élimine les erreurs de comptage manuel des cycles et évite le blocage des machines au plus profond de la grille. Vous maintenez à tout moment une précision absolue des stocks, sachant exactement quelle palette se trouve à quelles coordonnées.
Les rayonnages à palettes automatisés s’adaptent parfaitement aux opérations à volume élevé. Il gère des flux de travail agressifs d’entrée et de sortie de palettes où vous avez besoin d’une capacité de stockage massive combinée à un débit rapide. Cette architecture utilise des transstockeurs fonctionnant dans des allées étroites, généralement de seulement cinq à six pieds de large. Il offre une sélectivité élevée, ce qui signifie que le système peut accéder à n’importe quelle palette spécifique sans en déplacer d’autres. Vous déployez cette configuration dans des centres de distribution à grande échelle gérant des milliers de SKU uniques avec des taux de rotation variables. Les grues peuvent atteindre des hauteurs dépassant 100 pieds, maximisant ainsi le cube vertical du bâtiment.
Les rayonnages à navette automatisés offrent un stockage haute densité exceptionnel. Cela fonctionne mieux lorsque la vitesse du SKU est modérée mais que le volume par SKU est extrêmement élevé. Vous déployez ces systèmes pour des sous-catégories spécifiques telles que la distribution de boissons, les articles en papier ou les installations de stockage frigorifique. Les navettes s'enfoncent profondément dans les couloirs de rayonnage, parfois jusqu'à 20 palettes de profondeur, pour déposer ou récupérer les charges. Cela élimine le besoin de plusieurs allées de grues. Vous maximisez l’utilisation de l’espace dans les voies profondes, en échangeant une sélectivité immédiate contre une densité de stockage maximale. Le système gère les stocks sur la base du premier entré, premier sorti (FIFO) ou du dernier entré, premier sorti (LIFO), en fonction de la configuration des voies.
Vous devez déterminer s’il convient d’automatiser le mouvement au niveau des palettes ou le prélèvement au niveau des cartons en fonction de vos profils de commandes sortantes. Les systèmes de chargement unitaire traitent des palettes complètes pesant jusqu'à 3 000 livres ou plus. Ils nécessitent des grues robustes, des moteurs d’entraînement massifs et des structures en acier robustes. Les systèmes de mini-charge traitent des cartons légers, des plateaux ou des bacs en plastique pesant moins de 100 livres. Vous choisissez en fonction de la taille du produit et des profils de poids. Les biens industriels lourds et la distribution en gros nécessitent des charges unitaires. La préparation de pièces pour le commerce électronique, la distribution pharmaceutique et la fabrication de petites pièces exigent des architectures à mini-charges équipées d'extracteurs à friction spécialisés.
Les stratégies de rayonnages à palettes automatisés à haute efficacité se concentrent strictement sur la maximisation du débit par pied d'allée. Les déploiements de navettes à plusieurs niveaux augmentent les mouvements simultanés sur le réseau. Au lieu d’une seule grue desservant une allée entière, plusieurs navettes fonctionnent simultanément sur différents niveaux verticaux. Des ascenseurs verticaux à grande vitesse situés au bout de l'allée déplacent les palettes entre le rez-de-chaussée et les niveaux de navette actifs. Le système s'adapte de manière dynamique aux différents profils de SKU et aux pics de volume saisonniers. Le débit évolue de manière linéaire à mesure que vous ajoutez des navettes au réseau, évitant ainsi le goulot d'étranglement dû à une seule grue, courant dans les anciennes conceptions.
Architecture du système |
Avantage principal |
Meilleur cas d'utilisation |
Niveau de sélectivité |
|---|---|---|---|
Charge unitaire basée sur une grue |
Haute vitesse et accès |
Nombre élevé de SKU, palettes mixtes |
100 % de sélectivité |
Navette à voie profonde |
Densité maximale |
Faible nombre de SKU, volume élevé par SKU |
Faible (dépendant du LIFO/FIFO) |
Système de mini-charge |
Prélèvement de pièces à grande vitesse |
E-commerce, petites pièces, cabas |
100 % de sélectivité |
Navette à plusieurs niveaux |
Débit évolutif |
Centres de distribution à grande vitesse |
Modéré à élevé |
Vous devez calculer les exigences en cycles par heure (CPH) sur la base de données historiques concrètes. Comparez votre référence actuelle à la demande projetée en haute saison au cours des cinq prochaines années. Ne vous fiez pas aux volumes quotidiens moyens, car les systèmes automatisés doivent gérer vos heures de pointe absolues sans créer de goulots d'étranglement au quai. Tenez compte de l’accélération du système, de la vitesse de déplacement maximale et des taux de décélération. La vitesse de pointe brute compte moins que des temps de cycle cohérents et reproductibles. Analysez le taux de cycle de double commande, qui mesure la capacité du système à stocker une palette entrante et à récupérer une palette sortante en un seul aller-retour continu. L'efficacité élevée de la double commande réduit considérablement le temps de trajet à vide.
Calculez la prime de densité pour votre installation. Mesurez la superficie exacte récupérée en éliminant les allées de 12 pieds de large pour chariots élévateurs et en utilisant le dégagement vertical du bâtiment jusqu'aux solives du toit. Évaluez cet espace récupéré par rapport à la perte de flexibilité opérationnelle. Une densité élevée signifie des limites de tolérance strictes. Vous ne pouvez plus stocker des charges surdimensionnées, penchées ou de forme irrégulière dans la grille automatisée. Chaque palette doit être conforme à des profils dimensionnels stricts. Évaluez le risque d’indisponibilité à l’échelle du système. Un réseau plus dense signifie souvent un accès plus difficile pour le personnel de maintenance en cas de panne, nécessitant des harnais et des protocoles de récupération spécialisés.
Évaluez rigoureusement les points de défaillance uniques avant de finaliser une mise en page. Un transstockeur en panne arrête une allée entière. Le stock dans cette allée reste bloqué jusqu'à ce que les techniciens terminent les réparations. Les systèmes redondants atténuent considérablement ce risque. Les réseaux multi-navettes garantissent que si une navette tombe en panne, elle n'arrête pas la rangée entière. D'autres navettes peuvent souvent être réaffectées via l'ascenseur vertical pour couvrir la charge de travail. Vous devez définir des protocoles de récupération des palettes coincées, y compris des capacités de commande manuelle, des alimentations électriques de secours et des outils d'extraction manuelle.
Les racks automatisés haute densité nécessitent un strict respect des codes de prévention des incendies locaux. Les arroseurs standards montés au plafond ne peuvent pas pénétrer dans la grille de stockage dense. La suppression des incendies dans les racks, conforme à la NFPA, est obligatoire. Vous devez faire passer les tuyaux de gicleurs à travers les espaces de fumée longitudinaux et transversaux du rayonnage. Les protocoles de contreventement sismique garantissent l’intégrité structurelle dans les zones sismiques, nécessitant souvent de l’acier de plus gros calibre et des plaques de base plus grandes. Les zones de sécurité de l’interface homme-machine (IHM) sont essentielles. Vous devez mettre en œuvre une clôture de périmètre physique, des barrières immatérielles optiques et des procédures strictes de verrouillage/étiquetage pour protéger le personnel de maintenance des machines autonomes en mouvement.
La planéité du sol de l’entrepôt détermine le succès ou l’échec de l’ensemble de l’installation. Les dalles de béton standards coulées pour le trafic des chariots élévateurs sont totalement insuffisantes pour l’automatisation. Vous devez respecter des valeurs F-min strictes en matière de planéité et de planéité, dépassant souvent F-min 75. Les sols inégaux font osciller le mât de la grue pendant le déplacement. Une variation d'un quart de pouce au niveau de la plaque de plancher se traduit par plusieurs pouces de déviation au sommet d'un mât de 100 pieds. Cette déviation détruit les roulements de la grue, provoque des défaillances d'engagement de la charge et déclenche des défauts constants des capteurs. L’intégrité structurelle des dalles est tout aussi essentielle. La dalle doit supporter des charges ponctuelles massives provenant des rails de la grue et des montants de rayonnage densément emballés. Les ingénieurs exigent souvent des carottages et des tests de sol avant d’approuver un tracé. Les contraintes de hauteur de plafond dictent votre stockage vertical maximal. Vous devez coordonner l'installation du rail de guidage supérieur avec les conduits CVC, les luminaires et les tuyaux d'extinction d'incendie installés au plafond.
Relier les plates-formes WMS existantes avec du matériel d'automatisation moderne présente de sérieux défis d'ingénierie. Les points de friction de l’API entraînent d’importants retards de mise en service. Les systèmes existants traitent souvent les données par lots, tandis que l'automatisation nécessite une communication en temps réel, à l'échelle de la milliseconde. Un middleware ou un WCS dédié est requis pour traduire les commandes logiques entre le WMS et les automates. Vous devez définir les charges utiles exactes des données XML ou JSON dès le début du projet. Testez minutieusement les poignées de main du logiciel dans un environnement simulé avant de les mettre en service. Ne sous-estimez pas le temps requis pour l’intégration logicielle ; cela prend souvent plus de temps que le montage physique de l’acier.
Éloignez-vous complètement de la maintenance réactive et dépannage. Attendre la panne d’un composant entraîne des temps d’arrêt inacceptables dans une installation automatisée. Mettez en œuvre une maintenance prédictive basée sur les données. Utilisez l'analyse du spectre de vibration sur les roues motrices pour détecter l'usure des roulements avant qu'ils ne grippent. Surveillez la production thermique des moteurs d'ascenseur à l'aide de la thermographie infrarouge pour détecter les problèmes de surchauffe pendant les périodes de pointe. La surveillance basée sur des capteurs évite les pannes catastrophiques en alertant les techniciens des chutes de tension ou des lectures de couple anormales. Stockez les pièces de rechange critiques sur place dans une cage sécurisée. Attendre l’expédition d’un codeur optique spécialisé ou d’un jeu de barres personnalisé depuis l’étranger paralysera vos opérations pendant des semaines.
La main-d’œuvre doit changer radicalement à mesure que vous mettez le système en ligne. Les rôles de récupération manuelle et les postes de conduite traditionnels des chariots élévateurs disparaissent. La supervision technique du système prend le relais. Les opérateurs passent aux gestionnaires d’exceptions. Ils effectuent des analyses de données, surveillent les tableaux de bord du système, éliminent les défauts mineurs des capteurs et gèrent les rejets. Ils exécutent des tâches de maintenance préventive proactives telles que la lubrification des chaînes de levage et le nettoyage des capteurs optiques. Vous devez investir massivement dans la formation. Le succès du système dépend entièrement de la capacité de votre équipe à exploiter, dépanner et entretenir le matériel et les logiciels d'automatisation sans dépendre constamment de l'assistance du fournisseur.
Distinguez vos priorités opérationnelles avant de contacter des fournisseurs ou de lancer une demande de proposition (RFP). Choisissez entre une densité maximale, un accès maximal ou une vitesse maximale. Vous obtenez rarement les trois de manière égale dans une seule architecture. Une navette à voie profonde maximise la densité mais sacrifie l'accès immédiat à chaque palette. Un système de grue maximise l'accès mais nécessite plus d'espace dans les allées ouvertes. Définissez exactement ce dont votre entreprise a besoin pour survivre aux dix prochaines années de croissance, en tenant compte de la prolifération projetée des SKU et des multiplicateurs de haute saison.
Ignorez les allégations marketing brillantes et concentrez-vous sur les réalités techniques. Exigez des preuves concrètes des garanties de disponibilité mécanique inscrites dans le contrat. Vérifiez les temps de réponse du support local et la disponibilité des pièces de rechange. Un fournisseur disposant d'un centre d'assistance situé à trois États ne peut pas vous aider en cas de panne du système à 2 heures du matin. Demandez des histoires de réussite en matière d’intégration de systèmes existants. Parlez directement à leurs anciens clients dans des secteurs similaires. Renseignez-vous spécifiquement sur ces références sur les délais de mise en service des logiciels, les taux de pannes des automates et la qualité du support post-installation.
Commandez une étude de simulation de débit spécifique au site en utilisant vos données de commande historiques réelles pour valider les exigences matérielles.
Vérifiez votre dalle de béton existante pour vérifier sa conformité F-min et sa capacité de charge ponctuelle structurelle avant de signer un contrat d'équipement.
Cartographiez les profils de vitesse exacts de vos SKU pour déterminer la combinaison optimale entre le stockage en profondeur et les allées de grues hautement sélectives.
Définissez des charges utiles de données API strictes et des exigences de latence pour votre architecture WMS actuelle afin d'éviter les retards d'intégration.
R : Les systèmes basés sur une grue utilisent un seul mât vertical se déplaçant dans une allée dédiée. Ils offrent un accès immédiat à chaque face de palette mais nécessitent un espace d'allée plus ouvert. Les systèmes basés sur des navettes déploient des chariots autonomes qui pénètrent profondément dans les voies de stockage. Ils maximisent la densité de stockage en éliminant les allées mais réduisent l'accès immédiat aux palettes stockées derrière les autres.
R : L'intégration nécessite un système de contrôle d'entrepôt (WCS) agissant comme middleware. Le WMS transmet les exigences générales des commandes et les données d'inventaire au WCS via l'API. Le WCS traduit ces ordres logiques en commandes de mouvement spécifiques au niveau de la machine. Il transmet ensuite ces commandes aux automates contrôlant le matériel physique.
R : La plupart des installations atteignent une efficacité opérationnelle de base dans les trois à six mois suivant la mise en service. L'optimisation complète prend neuf à douze mois. Le calendrier réel du retour sur investissement dépend fortement des taux de main-d'œuvre locaux, des coûts du terrain et de la capacité de l'installation à maintenir une disponibilité élevée du système grâce à un entretien approprié.
R : Vous pouvez moderniser ces systèmes, mais cela présente de sérieux défis techniques. Les dalles existantes respectent rarement les tolérances de planéité F-min ou les capacités de charge ponctuelle requises. Vous devez souvent couler une nouvelle dalle de finition ultra-plate. Les hauteurs de plafond des bâtiments plus anciens limitent également le potentiel de stockage vertical, réduisant ainsi les gains globaux de densité.
R : Le stockage à haute densité modifie fondamentalement les exigences en matière de lutte contre les incendies. Les arroseurs ESFR standards montés au plafond ne peuvent pas pénétrer dans la grille dense des rayonnages. Les réglementations NFPA imposent des systèmes de gicleurs en rack. Vous devez concevoir des tuyaux et des têtes de gicleurs directement dans la structure du rayonnage en acier à plusieurs niveaux verticaux pour garantir une alimentation en eau adéquate.
R : Les équipes de maintenance doivent passer de la réparation mécanique de base au dépannage électromécanique avancé. Les techniciens doivent maîtriser les diagnostics PLC, l’étalonnage des capteurs optiques et les protocoles de communication réseau. Ils doivent également utiliser des outils de maintenance prédictive tels que des caméras thermiques et des analyseurs de vibrations pour détecter l'usure des composants avant qu'une panne ne se produise.
R : Le logiciel de contrôle gère les pics de volume grâce à un entrelacement dynamique des tâches. Le système optimise l'itinéraire pour garantir qu'une grue ou une navette voyage rarement à vide. En combinant une tâche de stockage et une tâche de récupération en un seul voyage continu, le système maximise le débit sans pousser le matériel au-delà de sa vitesse nominale.