Language


Vistas: 0 Autor: Editor del sitio Hora de publicación: 2026-11-02 Origen: Sitio
Las operaciones de almacén finalmente llegan a un punto de inflexión crítico en el que la manipulación manual y las estanterías selectivas estándar se convierten en graves cuellos de botella. Los tiempos de viaje de los montacargas aumentan, la disponibilidad de mano de obra fluctúa y la precisión de la recolección se degrada en condiciones de gran volumen. Necesita un método más confiable para mover y rastrear el inventario. Los sistemas automatizados de almacenamiento y recuperación (AS/RS) resuelven exactamente este problema. Estos sistemas van mucho más allá de la simple mecanización del almacén. Integran lógica basada en software con movimiento preciso de hardware para una gestión de carga completamente autónoma. Los gerentes de operaciones evalúan estos sistemas para equilibrar los requisitos de densidad masiva con el alto costo de los metros cuadrados industriales. Al eliminar los toques manuales, obtiene operaciones confiables, una visibilidad perfecta del inventario y capacidades de recuperación de alta velocidad. Analizaremos los principios de ingeniería detrás de estos sistemas, evaluaremos diferentes arquitecturas y describiremos cómo implementarlas con éxito en el almacén.
Densidad versus accesibilidad: Comprenda la compensación fundamental entre la densidad ultra alta de los sistemas de lanzadera de carriles profundos y los requisitos de alta selectividad de los AS/RS basados en grúas.
Dependencia del software: reconozca que la eficacia del hardware depende completamente de la perfecta integración del Sistema de gestión de almacenes (WMS) o del Sistema de ejecución de almacenes (WES).
Costos del ciclo de vida: mire más allá del gasto de capital (CapEx) y observe los gastos operativos a largo plazo, centrándose en los ciclos de mantenimiento predictivo, los perfiles de consumo de energía y la logística especializada de repuestos.
Restricciones de escalabilidad: evaluar cómo la huella inicial afecta la expansión futura; diferenciar entre sistemas de lanzadera modulares e infraestructura de grúa fija.
Una red de almacenamiento automatizada opera a través de tres capas distintas pero muy integradas. La infraestructura física incluye el acero en bruto de la estructura de almacenamiento. Exige tolerancias de ingeniería exactas para evitar la deflexión del mástil bajo cargas pesadas. Los sistemas de guía utilizan rieles de piso fresados con precisión anclados con lechada epóxica de alta resistencia, combinados con rieles de guía superiores para mantener la maquinaria a plomo. Los mecanismos de transporte incluyen altísimos transelevadores o lanzaderas autónomas basadas en flotas. Mueven cargas pesadas paletizadas rápidamente a través de la parrilla, utilizando ruedas motrices de poliuretano para una aceleración suave.
La capa de control actúa como el sistema nervioso central. Se basa en controladores lógicos programables (PLC) montados directamente en el hardware móvil. Los PLC manejan protocolos de comunicación de microsegundos a través de redes industriales como Profinet o EtherCAT. Realizan un seguimiento del posicionamiento del inventario en tiempo real dentro de la red mediante distanciómetros láser y codificadores ópticos montados en los ejes motrices. Esta retroalimentación de circuito cerrado previene colisiones, gestiona las curvas de aceleración y optimiza las rutas de forma dinámica.
La capa de integración conecta el hardware físico a su WMS host. El WMS dicta una secuencia de carga general basada en cronogramas de envío salientes. Gestiona una lógica compleja de cumplimiento de pedidos y garantiza el seguimiento del inventario en tiempo real en todas las instalaciones. El WMS pasa las coordenadas de destino a un Sistema de control de almacén (WCS), que traduce esas coordenadas en bloques de movimiento ejecutables para los PLC. Sin una capa de integración sólida, el hardware físico permanece estático.
El ciclo de recuperación sigue un desglose técnico secuencial estricto regido por la física y la lógica de control. El inicio del comando comienza en el WMS, que coloca una tarea en la cola de ejecución. El sistema calcula la ruta óptima en función de la posición actual de la grúa y las coordenadas de destino. El movimiento del eje XYZ comienza simultáneamente para reducir segundos del tiempo del ciclo. La grúa acelera por el pasillo a lo largo del eje X mientras el carro se eleva a lo largo del eje Y. El software de control aplica curvas de desaceleración específicas para garantizar que la oscilación del mástil se estabilice exactamente cuando la grúa llega a la ranura objetivo.
Una vez posicionado, comienza la fase de compromiso. Las horquillas telescópicas o las plataformas de transporte se extienden a lo largo del eje Z hasta el lugar de estantería. The load interface must be precise to millimeter tolerances to avoid striking the rack beams. The forks lift the pallet slightly, retract into the carriage, and secure the load. The unit then executes the return-to-base sequence. Navega de regreso al frente del pasillo y deposita la carga útil en un transportador de salida, una estación de escuadrado o un puesto de recolección y entrega (P&D).
Manual cycle counting disappears entirely in an automated environment. Integrated sensors scan barcodes, QR codes, or RFID tags the moment a load enters the system boundary. Los escáneres de perfiles verifican las dimensiones y el peso de la carga en el transportador de entrada para garantizar que se ajuste a la ranura de almacenamiento designada. Si un palé tiene productos que se mueven, tablas inferiores rotas o excede el límite de peso, los escáneres lo señalan inmediatamente.
The system automatically updates inventory levels in the WMS upon successful storage and retrieval. If a load is rejected due to overhang, the system routes it to a reject spur for manual intervention or repalletization. Este estricto control elimina los errores de conteo manual de ciclos y evita que la maquinaria se atasque en lo más profundo de la red. You maintain absolute inventory accuracy at all times, knowing exactly which pallet sits in which coordinate.
Las estanterías para palés automatizadas se adaptan perfectamente a operaciones de gran volumen. Maneja flujos de trabajo agresivos de entrada y salida de palés en los que se necesita una enorme capacidad de mantenimiento de existencias combinada con un rápido rendimiento. Esta arquitectura utiliza transelevadores que operan en pasillos estrechos, generalmente de solo cinco a seis pies de ancho. Ofrece una alta selectividad, lo que significa que el sistema puede acceder a cualquier palet específico sin apartar otros del camino. Esta configuración se implementa en centros de distribución a gran escala que administran miles de SKU únicos con diferentes tasas de rotación. Las grúas pueden alcanzar alturas superiores a los 100 pies, maximizando el cubo vertical del edificio.
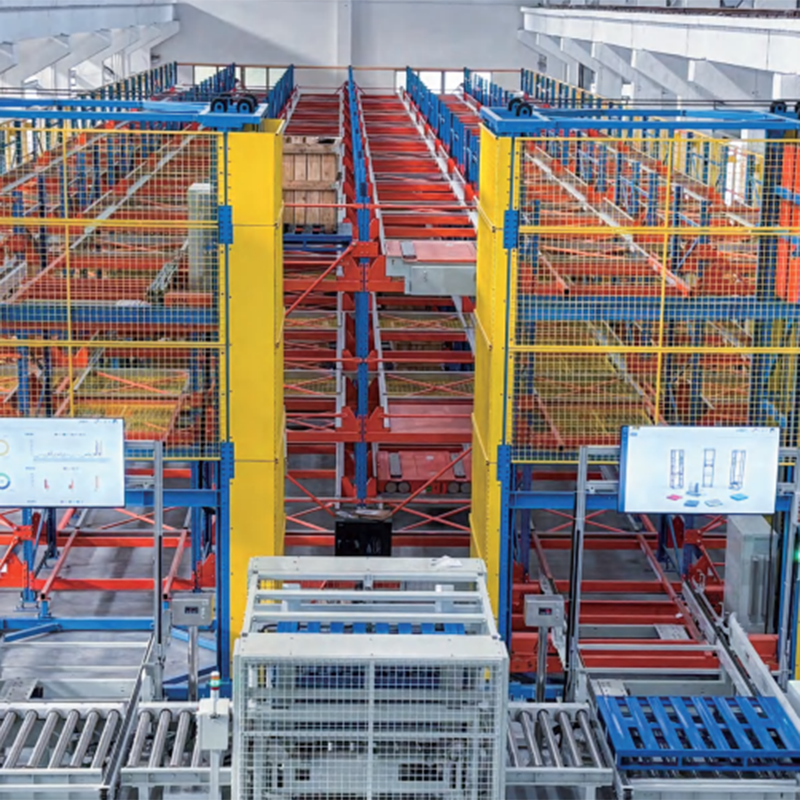
Automated Shuttle Racking proporciona un almacenamiento excepcional de alta densidad. Funciona mejor cuando la velocidad de SKU es moderada pero el volumen por SKU es extremadamente alto. You deploy these systems for specific sub-categories like beverage distribution, paper goods, or cold storage facilities. Las lanzaderas se adentran profundamente en las filas de estanterías, a veces con una profundidad de hasta 20 palés, para depositar o recuperar las cargas. Esto elimina la necesidad de múltiples pasillos de grúa. Maximiza la utilización del espacio en carriles profundos, intercambiando selectividad inmediata por máxima densidad de almacenamiento. El sistema gestiona el inventario según el principio de primero en entrar, primero en salir (FIFO) o último en entrar, primero en salir (LIFO), según la configuración del carril.
Debe determinar si desea automatizar el movimiento a nivel de paleta o la selección a nivel de caja en función de sus perfiles de pedidos salientes. Los sistemas de carga unitaria manejan paletas completas que pesan hasta 3000 libras o más. Requieren grúas pesadas, motores de accionamiento masivos y estructuras de acero robustas. Los sistemas de minicarga manejan cajas de cartón, bandejas o contenedores de plástico livianos que pesan menos de 100 libras. Usted elige según los perfiles de tamaño y peso del producto. Los productos industriales pesados y la distribución mayorista requieren carga unitaria. La selección de piezas del comercio electrónico, la distribución farmacéutica y la fabricación de piezas pequeñas exigen arquitecturas de minicarga equipadas con extractores de fricción especializados.
Las estrategias de estanterías para paletas automatizadas de alta eficiencia se centran estrictamente en maximizar el rendimiento por pie de pasillo. Los despliegues de transbordadores de varios niveles aumentan los movimientos simultáneos a través de la red. En lugar de que una grúa sirva para todo un pasillo, múltiples lanzaderas operan en diferentes niveles verticales simultáneamente. Los elevadores verticales de alta velocidad al final del pasillo mueven los pallets entre la planta baja y los niveles de lanzadera activos. El sistema se adapta dinámicamente a los diferentes perfiles de SKU y a los picos de volumen estacionales. El rendimiento aumenta linealmente a medida que se agregan más lanzaderas a la red, evitando el cuello de botella de una sola grúa común en diseños más antiguos.
Arquitectura del sistema |
Ventaja principal |
Mejor caso de uso |
Nivel de selectividad |
|---|---|---|---|
Carga unitaria basada en grúa |
Alta velocidad y acceso |
Alto número de SKU, paletas mixtas |
100% Selectividad |
Lanzadera de carril profundo |
Densidad máxima |
Bajo número de SKU, alto volumen por SKU |
Bajo (dependiente de LIFO/FIFO) |
Sistema de minicarga |
Recolección de piezas de alta velocidad |
Comercio electrónico, piezas pequeñas, totes. |
100% Selectividad |
Transporte de varios niveles |
Rendimiento escalable |
Centros de distribución de alta velocidad |
Moderado a alto |
Debe calcular los requisitos de ciclos por hora (CPH) basándose en datos históricos concretos. Compare su punto de referencia actual con la demanda proyectada en la temporada alta durante los próximos cinco años. No confíe en los volúmenes diarios promedio, ya que los sistemas automatizados deben manejar sus horas pico absolutas sin crear cuellos de botella en los muelles. Tenga en cuenta la aceleración del sistema, la velocidad máxima de desplazamiento y las tasas de desaceleración. La velocidad máxima bruta importa menos que los tiempos de ciclo consistentes y repetibles. Analice la tasa del ciclo de comando dual, que mide la capacidad del sistema para almacenar un palé entrante y recuperar un palé saliente en un único viaje continuo de ida y vuelta. La alta eficiencia del comando dual reduce drásticamente el tiempo de viaje en vacío.
Calcule la prima de densidad para sus instalaciones. Mida los metros cuadrados exactos recuperados eliminando los pasillos para montacargas de 12 pies de ancho y utilizando el espacio libre vertical del edificio hasta las vigas del techo. Sopese este espacio recuperado con la pérdida de flexibilidad operativa. La alta densidad significa límites de tolerancia estrictos. Ya no es posible almacenar cargas de gran tamaño, inclinadas o con formas irregulares en la parrilla automatizada. Cada palet debe ajustarse a estrictos perfiles dimensionales. Evaluar el riesgo de tiempo de inactividad en todo el sistema. Una red más densa a menudo significa un acceso más difícil para el personal de mantenimiento durante una falla, lo que requiere arneses especializados y protocolos de recuperación.
Evalúe rigurosamente los puntos únicos de falla antes de finalizar un diseño. Un transelevador averiado paraliza un pasillo entero. El inventario en ese pasillo permanece atrapado hasta que los técnicos concluyan las reparaciones. Los sistemas redundantes mitigan este riesgo significativamente. Los conjuntos de lanzaderas múltiples garantizan que, si falla una lanzadera, no detenga toda la fila. A menudo se pueden reasignar otras lanzaderas mediante el elevador vertical para cubrir la carga de trabajo. Debe trazar protocolos de recuperación para paletas atrapadas, incluidas capacidades de anulación manual, fuentes de alimentación de emergencia y herramientas de extracción manual.
Los bastidores automatizados de alta densidad requieren un cumplimiento estricto de los códigos locales contra incendios. Los rociadores estándar montados en el techo no pueden penetrar la densa rejilla de almacenamiento. La extinción de incendios en estantes que cumple con NFPA es obligatoria. Los conductos de aspersores deben pasar por los conductos de humos longitudinales y transversales de las estanterías. Los protocolos de refuerzo sísmico garantizan la integridad estructural en zonas sísmicas, lo que a menudo requiere acero de mayor calibre y placas de base más grandes. Las zonas de seguridad de la interfaz hombre-máquina (HMI) son críticas. Debe implementar cercas perimetrales físicas, cortinas de luz óptica y procedimientos estrictos de bloqueo/etiquetado para proteger al personal de mantenimiento de la maquinaria en movimiento autónoma.
La planitud del suelo del almacén determina el éxito o el fracaso de toda la instalación. Las losas de hormigón estándar vertidas para el tránsito de carretillas elevadoras son totalmente insuficientes para la automatización. Debe cumplir con estrictos números F-min de planitud y nivelación, que a menudo superan F-min 75. Los pisos irregulares hacen que el mástil de la grúa se balancee durante el desplazamiento. Una variación de un cuarto de pulgada en la placa del piso se traduce en varias pulgadas de deflexión en la parte superior de un mástil de 100 pies. Esta desviación destruye los cojinetes de la grúa, provoca fallas en el acoplamiento de la carga y provoca fallas constantes en los sensores. La integridad de la losa estructural es igualmente crítica. La losa debe soportar cargas puntuales masivas provenientes de los carriles de la grúa y de los montantes de las estanterías densamente compactados. Los ingenieros a menudo exigen perforaciones con núcleo y pruebas de soporte del suelo antes de aprobar un diseño. Las limitaciones de altura del techo dictan el almacenamiento vertical máximo. Debe coordinar la instalación del riel guía superior con los conductos de HVAC, accesorios de iluminación y tuberías de extinción de incendios montadas en el techo existentes.
Unir plataformas WMS heredadas con hardware de automatización moderno presenta graves desafíos de ingeniería. Los puntos de fricción API provocan importantes retrasos en la puesta en servicio. Los sistemas heredados a menudo procesan datos en lotes, mientras que la automatización requiere comunicación en tiempo real a nivel de milisegundos. Se requiere middleware o un WCS dedicado para traducir comandos lógicos entre el WMS y los PLC. Debe definir las cargas útiles de datos XML o JSON exactas al principio del proyecto. Pruebe minuciosamente los apretones de manos del software en un entorno simulado antes de ponerlos en funcionamiento. No subestime el tiempo necesario para la integración del software; a menudo lleva más tiempo que la construcción física de acero.
Aléjese por completo del mantenimiento reactivo y reparador de averías. Esperar a que falle un componente provoca un tiempo de inactividad inaceptable en una instalación automatizada. Implementar mantenimiento predictivo basado en datos. Utilice el análisis del espectro de vibraciones en las ruedas motrices para detectar el desgaste de los rodamientos antes de que se atasque. Supervise la salida térmica de los motores de los ascensores mediante termografía infrarroja para detectar problemas de sobrecalentamiento durante los turnos pico. El monitoreo basado en sensores previene fallas catastróficas al alertar a los técnicos sobre caídas de voltaje o lecturas de torque anormales. Almacene repuestos críticos en el sitio en una jaula segura. Esperar a que se envíe un codificador óptico especializado o una barra colectora personalizada desde el extranjero paralizará su operación durante semanas.
La fuerza laboral debe cambiar drásticamente a medida que se pone el sistema en línea. Desaparecen los roles de recuperación manual y los tradicionales puestos de conducción de carretillas elevadoras. Se hace cargo de la supervisión técnica del sistema. Los operadores pasan a ser manejadores de excepciones. Realizan análisis de datos, monitorean los paneles del sistema, eliminan fallas menores de los sensores y administran el estímulo de rechazo. Ejecutan tareas de mantenimiento preventivo proactivo como lubricar cadenas de elevación y limpiar sensores ópticos. Debes invertir mucho en formación. El éxito del sistema depende completamente de la capacidad de su equipo para operar, solucionar problemas y mantener el hardware y el software de automatización sin depender constantemente del soporte del proveedor.
Defina sus prioridades operativas antes de ponerse en contacto con proveedores o emitir una solicitud de propuesta (RFP). Decide entre máxima densidad, máximo acceso o máxima velocidad. Rara vez se obtienen los tres por igual en una sola arquitectura. Un servicio de transporte de carril profundo maximiza la densidad pero sacrifica el acceso inmediato a cada palé. Un sistema de grúa maximiza el acceso pero requiere más espacio de pasillo abierto. Defina exactamente lo que su operación necesita para sobrevivir los próximos diez años de crecimiento, teniendo en cuenta la proliferación de SKU proyectada y los multiplicadores de la temporada alta.
Ignore las brillantes afirmaciones de marketing y concéntrese en las realidades de la ingeniería. Exija pruebas contundentes de las garantías de tiempo de actividad mecánica escritas en el contrato. Verificar los tiempos de respuesta del soporte local y la disponibilidad de repuestos. Un proveedor con un centro de soporte a tres estados de distancia no puede ayudarlo durante una falla del sistema a las 2 a.m. Pregunte por historias de éxito de integración de sistemas heredados. Hable directamente con sus clientes anteriores en industrias similares. Pregunte a esas referencias específicamente sobre retrasos en la puesta en servicio del software, tasas de fallas de PLC y calidad del soporte posterior a la instalación.
Encargue un estudio de simulación de rendimiento específico del sitio utilizando los datos históricos reales de sus pedidos para validar los requisitos de hardware.
Audite su losa de concreto existente para verificar el cumplimiento de F-min y la capacidad de carga puntual estructural antes de firmar cualquier contrato de equipo.
Mapee sus perfiles de velocidad de SKU exactos para determinar la combinación óptima de almacenamiento en carriles profundos frente a pasillos de grúas altamente selectivos.
Defina cargas útiles de datos API estrictas y requisitos de latencia para su arquitectura WMS actual para evitar retrasos en la integración.
R: Los sistemas basados en grúas utilizan un único mástil vertical que se desplaza por un pasillo exclusivo. Proporcionan acceso inmediato a todas las caras de los palés, pero requieren más espacio de pasillo abierto. Los sistemas basados en lanzadera implementan carros autónomos que se adentran en las líneas de almacenamiento. Maximizan la densidad de almacenamiento al eliminar pasillos, pero reducen el acceso inmediato a los pallets almacenados detrás de otros.
R: La integración requiere un sistema de control de almacén (WCS) que actúe como middleware. El WMS transmite requisitos generales de pedidos y datos de inventario al WCS a través de API. El WCS traduce estas órdenes lógicas en comandos de movimiento específicos a nivel de máquina. Luego envía estos comandos a los PLC que controlan el hardware físico.
R: La mayoría de las instalaciones alcanzan una eficiencia operativa básica entre tres y seis meses después de su puesta en servicio. La optimización completa lleva de nueve a doce meses. El cronograma real de retorno de la inversión depende en gran medida de las tarifas de mano de obra local, los costos del terreno y la capacidad de la instalación para mantener un alto tiempo de actividad del sistema mediante un mantenimiento adecuado.
R: Es posible modernizar estos sistemas, pero presenta graves desafíos de ingeniería. Las losas existentes rara vez cumplen con las tolerancias de planitud F-min requeridas o las capacidades de carga puntual. A menudo es necesario verter una nueva losa de acabado súper plana. Las alturas de los techos en los edificios más antiguos también limitan el potencial de almacenamiento vertical, lo que reduce las ganancias generales de densidad.
R: El almacenamiento de alta densidad cambia fundamentalmente los requisitos de extinción de incendios. Los rociadores ESFR estándar montados en el techo no pueden penetrar la densa rejilla del estante. Las regulaciones de la NFPA exigen sistemas de rociadores en estantes. Debe diseñar tuberías y cabezales de rociadores directamente en la estructura de estanterías de acero en múltiples niveles verticales para garantizar un suministro de agua adecuado.
R: Los equipos de mantenimiento deben pasar de la reparación mecánica básica a la resolución de problemas electromecánicos avanzados. Los técnicos necesitan competencia en diagnóstico de PLC, calibración de sensores ópticos y protocolos de comunicación de red. También deben utilizar herramientas de mantenimiento predictivo, como cámaras termográficas y analizadores de vibraciones, para detectar el desgaste de los componentes antes de que se produzca una falla.
R: El software de control maneja los picos de volumen mediante el entrelazado dinámico de tareas. El sistema optimiza las rutas para garantizar que una grúa o un transbordador rara vez viaje vacío. Al combinar una tarea de almacenamiento y una tarea de recuperación en un único viaje continuo, el sistema maximiza el rendimiento sin forzar el hardware más allá de su velocidad nominal.