Language


Visualizações: 0 Autor: Editor do site Horário de publicação: 02/11/2026 Origem: Site
As operações de armazém eventualmente atingiram um ponto de inflexão crítico onde o manuseio manual e as estantes seletivas padrão se tornam gargalos graves. Os tempos de viagem das empilhadeiras aumentam, a disponibilidade de mão de obra flutua e a precisão da coleta diminui sob alto volume. Você precisa de um método mais confiável para movimentar e rastrear o estoque. Os sistemas automatizados de armazenamento e recuperação (AS/RS) resolvem exatamente esse problema. Esses sistemas vão muito além da simples mecanização de armazéns. Eles integram lógica orientada por software com movimento preciso de hardware para gerenciamento de carga completamente autônomo. Os gerentes de operações avaliam esses sistemas para equilibrar os enormes requisitos de densidade com o alto custo da metragem quadrada industrial. Ao remover toques manuais, você obtém operações confiáveis, visibilidade perfeita do inventário e recursos de recuperação em alta velocidade. Analisaremos os princípios de engenharia por trás desses sistemas, avaliaremos diferentes arquiteturas e descreveremos como implementá-las com sucesso no armazém.
Densidade versus acessibilidade: Entenda a compensação fundamental entre a densidade ultra-alta dos sistemas de transporte em pistas profundas e os requisitos de alta seletividade do AS/RS baseado em guindaste.
Dependência de software: reconheça que a eficácia do hardware depende inteiramente da integração perfeita do Warehouse Management System (WMS) ou do Warehouse Execution System (WES).
Custos do ciclo de vida: Vá além das despesas de capital (CapEx) para despesas operacionais de longo prazo, concentrando-se em ciclos de manutenção preditiva, perfis de consumo de energia e logística especializada de peças de reposição.
Restrições de escalabilidade: avaliar como a pegada inicial impacta a expansão futura; diferenciar entre sistemas modulares de transporte e infraestrutura de guindaste fixo.
Uma grade de armazenamento automatizada opera através de três camadas distintas, mas fortemente integradas. A infraestrutura física inclui o aço bruto da estrutura de armazenamento. Exige tolerâncias de engenharia exatas para evitar a deflexão do mastro sob cargas pesadas. Os sistemas de orientação usam trilhos de piso fresados com precisão, ancorados com argamassa epóxi de alta resistência, combinados com trilhos de guia superiores para manter o maquinário no prumo. Os mecanismos de transporte envolvem transelevadores imponentes ou lançadeiras autônomas baseadas em frotas. Eles movem cargas paletizadas pesadas rapidamente pela grade, utilizando rodas motrizes de poliuretano para aceleração suave.
A camada de controle atua como o sistema nervoso central. Ele depende de Controladores Lógicos Programáveis (CLPs) montados diretamente no hardware móvel. Os PLCs lidam com protocolos de comunicação de microssegundos em redes industriais como Profinet ou EtherCAT. Eles rastreiam o posicionamento do inventário em tempo real dentro da grade usando medidores de distância a laser e codificadores ópticos montados nos eixos de acionamento. Esse feedback de circuito fechado evita colisões, gerencia curvas de aceleração e otimiza caminhos de roteamento de forma dinâmica.
A camada de integração conecta o hardware físico ao WMS host. O WMS determina o sequenciamento de carga abrangente com base nas programações de remessa de saída. Ele gerencia lógica complexa de atendimento de pedidos e garante rastreamento de estoque em tempo real em toda a instalação. O WMS passa as coordenadas de destino para um Sistema de Controle de Armazém (WCS), que traduz essas coordenadas em blocos de movimento executáveis para os PLCs. Sem uma camada de integração robusta, o hardware físico permanece estático.
O ciclo de recuperação segue uma análise técnica estrita e sequencial governada pela física e pela lógica de controle. A iniciação do comando começa no WMS, que coloca uma tarefa na fila de execução. O sistema calcula o caminho ideal com base na posição atual do guindaste e nas coordenadas de destino. O movimento do eixo XYZ começa simultaneamente para reduzir segundos do tempo do ciclo. O guindaste acelera pelo corredor ao longo do eixo X enquanto o carro sobe ao longo do eixo Y. O software de controle aplica curvas de desaceleração específicas para garantir que a oscilação do mastro se estabeleça exatamente quando o guindaste chega ao slot alvo.
Uma vez posicionado, a fase de engajamento começa. Garfos telescópicos ou plataformas de transporte se estendem até o local do rack ao longo do eixo Z. A interface de carga deve ter tolerâncias milimétricas precisas para evitar atingir as vigas do rack. Os garfos levantam ligeiramente a palete, retraem-se para dentro do carro e fixam a carga. A unidade então executa a sequência de retorno à base. Ele navega de volta para a frente do corredor e deposita a carga em um transportador de saída, uma estação de esquadria ou um suporte de coleta e entrega (P&D).
A contagem cíclica manual desaparece totalmente em um ambiente automatizado. Sensores integrados leem códigos de barras, códigos QR ou etiquetas RFID no momento em que uma carga entra nos limites do sistema. Os scanners de perfil verificam as dimensões e o peso da carga na esteira de entrada para garantir que ela se encaixe no slot de armazenamento designado. Se um palete tiver produtos móveis, placas inferiores quebradas ou exceder o limite de peso, os scanners sinalizarão isso imediatamente.
O sistema atualiza automaticamente os níveis de estoque no WMS após armazenamento e recuperação bem-sucedidos. Se uma carga for rejeitada devido ao balanço, o sistema a encaminhará para um ramal de rejeição para intervenção manual ou repaletização. Esse controle rigoroso elimina erros manuais de contagem de ciclos e evita o travamento de máquinas nas profundezas da rede. Você mantém a precisão absoluta do estoque em todos os momentos, sabendo exatamente qual palete está em qual coordenada.
As estantes automatizadas de paletes adaptam-se perfeitamente a operações de alto volume. Ele lida com fluxos de trabalho agressivos de entrada e saída de paletes, onde você precisa de grande capacidade de manutenção de estoque combinada com produção rápida. Essa arquitetura utiliza transelevadores operando em corredores estreitos, normalmente com apenas um metro e meio de largura. Ele oferece alta seletividade, o que significa que o sistema pode acessar qualquer palete específico sem tirar outros do caminho. Você implanta essa configuração em centros de distribuição de grande escala, gerenciando milhares de SKUs exclusivos com taxas de rotatividade variadas. Os guindastes podem atingir alturas superiores a 30 metros, maximizando o cubo vertical do edifício.
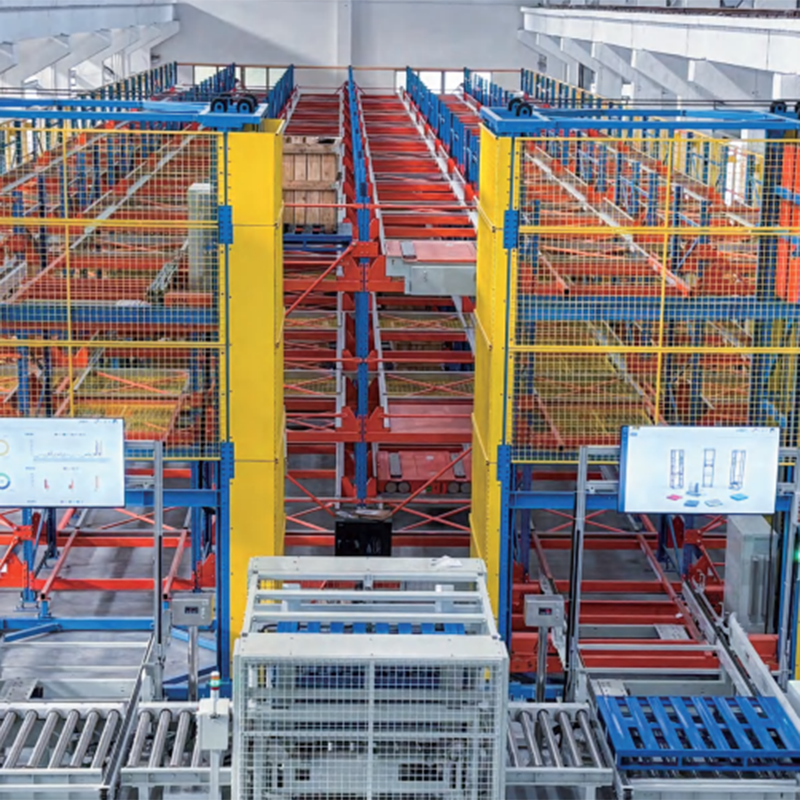
O Automated Shuttle Racking fornece armazenamento excepcional de alta densidade. Funciona melhor quando a velocidade do SKU é moderada, mas o volume por SKU é extremamente alto. Você implanta esses sistemas para subcategorias específicas, como distribuição de bebidas, produtos de papel ou instalações frigoríficas. Os ônibus entram profundamente nas pistas de estantes, às vezes com até 20 paletes de profundidade, para depositar ou recuperar cargas. Isto elimina a necessidade de vários corredores de guindaste. Você maximiza a utilização do espaço em rotas profundas, trocando seletividade imediata por densidade máxima de armazenamento. O sistema gerencia o estoque primeiro a entrar, primeiro a sair (FIFO) ou último a entrar, primeiro a sair (LIFO), dependendo da configuração da pista.
Você deve determinar se deseja automatizar a movimentação em nível de palete ou a separação em nível de caixa com base em seus perfis de pedidos de saída. Os sistemas de carga unitária lidam com paletes completos pesando até 3.000 libras ou mais. Eles exigem guindastes pesados, motores de acionamento maciços e estruturas de aço robustas. Os sistemas de minicarga lidam com caixas leves, bandejas ou sacolas plásticas pesando menos de 100 libras. Você escolhe com base no tamanho do produto e nos perfis de peso. Os bens industriais pesados e a distribuição grossista requerem carga unitária. A seleção de peças no comércio eletrônico, a distribuição farmacêutica e a fabricação de peças pequenas exigem arquiteturas de minicarga equipadas com extratores de fricção especializados.
As estratégias de estantes automatizadas de paletes de alta eficiência concentram-se estritamente na maximização do rendimento por corredor. As implantações de ônibus em vários níveis aumentam os movimentos simultâneos em toda a rede. Em vez de um guindaste atender um corredor inteiro, vários carros operam simultaneamente em diferentes níveis verticais. Elevadores verticais de alta velocidade no final do corredor movimentam paletes entre o piso térreo e os níveis de transporte ativo. O sistema se adapta dinamicamente a diversos perfis de SKU e picos de volume sazonais. A produtividade aumenta linearmente à medida que você adiciona mais shuttles à rede, evitando o gargalo de guindaste único, comum em projetos mais antigos.
Arquitetura do sistema |
Vantagem Primária |
Melhor caso de uso |
Nível de seletividade |
|---|---|---|---|
Carga unitária baseada em guindaste |
Alta velocidade e acesso |
Alta contagem de SKU, paletes mistos |
100% Seletividade |
Ônibus de pista profunda |
Densidade Máxima |
Contagem baixa de SKU, alto volume por SKU |
Baixo (dependente de LIFO/FIFO) |
Sistema de Mini-Carga |
Separação de peças em alta velocidade |
Comércio eletrônico, peças pequenas, sacolas |
100% Seletividade |
Ônibus multinível |
Taxa de transferência escalonável |
Centros de distribuição de alta velocidade |
Moderado a alto |
Você deve calcular os requisitos de ciclos por hora (CPH) com base em dados históricos concretos. Compare sua linha de base atual com a demanda projetada para a alta temporada nos próximos cinco anos. Não confie nos volumes diários médios, pois os sistemas automatizados devem lidar com os horários de pico absolutos sem criar gargalos nas docas. Considere a aceleração do sistema, a velocidade máxima de deslocamento e as taxas de desaceleração. A velocidade máxima bruta é menos importante do que tempos de ciclo consistentes e repetíveis. Analise a taxa de ciclo de comando duplo, que mede a capacidade do sistema de armazenar um palete de entrada e recuperar um palete de saída em uma única viagem contínua de ida e volta. A alta eficiência do comando duplo reduz drasticamente o tempo de viagem vazio.
Calcule o prêmio de densidade para suas instalações. Meça a metragem quadrada exata recuperada eliminando corredores de empilhadeiras de 12 pés de largura e utilizando a folga vertical do edifício até as vigas do telhado. Compare esse espaço recuperado com a perda de flexibilidade operacional. Alta densidade significa limites de tolerância rígidos. Você não pode mais armazenar cargas superdimensionadas, inclinadas ou de formato irregular na grade automatizada. Cada palete deve obedecer a perfis dimensionais rigorosos. Avalie o risco de tempo de inatividade em todo o sistema. Uma rede mais densa geralmente significa acesso mais difícil para o pessoal de manutenção durante uma falha, exigindo chicotes especializados e protocolos de recuperação.
Avalie rigorosamente os pontos únicos de falha antes de finalizar um layout. Um transelevador quebrado para um corredor inteiro. O estoque naquele corredor permanece preso até que os técnicos concluam os reparos. Os sistemas redundantes atenuam significativamente este risco. Matrizes multi-lançadores garantem que, se um ônibus falhar, ele não interromperá a linha inteira. Outros ônibus podem muitas vezes ser reatribuídos através do elevador vertical para cobrir a carga de trabalho. Você deve mapear protocolos de recuperação para paletes presos, incluindo recursos de substituição manual, fontes de alimentação de emergência e ferramentas de extração manual.
Racks automatizados de alta densidade exigem conformidade rigorosa com os códigos locais de incêndio. Os sprinklers padrão montados no teto não conseguem penetrar na densa grade de armazenamento. A supressão de incêndio no rack em conformidade com a NFPA é obrigatória. É necessário encaminhar os tubos de sprinklers através dos espaços de exaustão longitudinais e transversais das estantes. Os protocolos de contraventamento sísmico garantem a integridade estrutural em zonas sísmicas, muitas vezes exigindo aço de maior espessura e placas de base maiores. As zonas de segurança da interface homem-máquina (HMI) são críticas. Você deve implementar cercas físicas no perímetro, cortinas de luz óptica e procedimentos rígidos de bloqueio/sinalização para proteger o pessoal de manutenção de máquinas móveis autônomas.
A planicidade do piso do armazém determina o sucesso ou o fracasso de toda a instalação. Lajes de concreto padrão vazadas para tráfego de empilhadeiras são totalmente insuficientes para automação. Você deve atender a números F-min rigorosos para planicidade e nivelamento, geralmente excedendo F-min 75. Pisos irregulares fazem com que o mastro do guindaste balance durante o deslocamento. Uma variação de um quarto de polegada na placa do piso se traduz em vários centímetros de deflexão no topo de um mastro de 30 metros. Essa deflexão destrói os rolamentos do guindaste, causa falhas no engate da carga e desencadeia falhas constantes nos sensores. A integridade estrutural da laje é igualmente crítica. A laje deve suportar cargas pontuais maciças provenientes dos trilhos do guindaste e dos montantes das estantes densamente compactadas. Os engenheiros geralmente exigem perfurações e testes de suporte do solo antes de aprovar um layout. As restrições de altura do teto determinam o armazenamento vertical máximo. Você deve coordenar a instalação do trilho-guia superior com dutos HVAC, luminárias e tubos de supressão de incêndio montados no teto existentes.
Unir plataformas WMS legadas a hardware de automação moderno apresenta sérios desafios de engenharia. Os pontos de atrito da API causam grandes atrasos no comissionamento. Os sistemas legados geralmente processam dados em lotes, enquanto a automação requer comunicação em tempo real, em nível de milissegundos. É necessário um middleware ou um WCS dedicado para traduzir comandos lógicos entre o WMS e os PLCs. Você deve definir as cargas exatas de dados XML ou JSON no início do projeto. Teste os handshakes de software minuciosamente em um ambiente simulado antes de colocá-los em operação. Não subestime o tempo necessário para integração de software; muitas vezes leva mais tempo do que a montagem física do aço.
Afaste-se totalmente da manutenção reativa e de reparos. Esperar que um componente falhe causa um tempo de inatividade inaceitável em uma instalação automatizada. Implemente manutenção preditiva baseada em dados. Use a análise do espectro de vibração nas rodas motrizes para detectar o desgaste do rolamento antes que ele emperre. Monitore a produção térmica em motores de elevação usando termografia infravermelha para detectar problemas de superaquecimento durante turnos de pico. O monitoramento baseado em sensores evita falhas catastróficas, alertando os técnicos sobre quedas de tensão ou leituras anormais de torque. Armazene peças sobressalentes críticas no local em uma gaiola segura. Esperar que um codificador óptico especializado ou um barramento personalizado seja enviado do exterior paralisará sua operação por semanas.
A força de trabalho deve mudar drasticamente à medida que você coloca o sistema online. As funções de recuperação manual e as posições tradicionais de condução de empilhadeiras desaparecem. A supervisão técnica do sistema assume. Os operadores fazem a transição para manipuladores de exceções. Eles realizam análises de dados, monitoram painéis do sistema, eliminam pequenas falhas de sensores e gerenciam o estímulo de rejeição. Eles executam tarefas proativas de manutenção preventiva, como lubrificação de correntes de elevação e limpeza de sensores ópticos. Você deve investir pesado em treinamento. O sucesso do sistema depende inteiramente da capacidade da sua equipe de operar, solucionar problemas e manter o hardware e software de automação sem depender constantemente do suporte do fornecedor.
Defina suas prioridades operacionais antes de entrar em contato com fornecedores ou emitir uma Solicitação de Proposta (RFP). Decida entre densidade máxima, acesso máximo ou velocidade máxima. Raramente você obtém todos os três igualmente em uma única arquitetura. Um transportador de pista profunda maximiza a densidade, mas sacrifica o acesso imediato a cada palete. Um sistema de guindaste maximiza o acesso, mas requer mais espaço aberto no corredor. Defina exatamente o que sua operação precisa para sobreviver aos próximos dez anos de crescimento, levando em consideração a proliferação projetada de SKU e os multiplicadores da alta temporada.
Ignore as afirmações de marketing brilhantes e concentre-se nas realidades da engenharia. Exija evidências concretas de garantias de tempo de atividade mecânica escritas no contrato. Verifique os tempos de resposta do suporte local e a disponibilidade de peças sobressalentes. Um fornecedor com um hub de suporte a três estados de distância não pode ajudá-lo durante uma falha no sistema às 2h. Solicite histórias de sucesso de integração de sistemas legados. Fale diretamente com seus clientes anteriores em setores semelhantes. Pergunte a essas referências especificamente sobre atrasos no comissionamento de software, taxas de falhas do PLC e qualidade do suporte pós-instalação.
Encomende um estudo de simulação de rendimento específico do local usando seus dados históricos reais de pedidos para validar os requisitos de hardware.
Audite sua laje de concreto existente para conformidade com F-min e capacidade de carga pontual estrutural antes de assinar qualquer contrato de equipamento.
Mapeie os perfis exatos de velocidade do seu SKU para determinar a combinação ideal de armazenamento em faixas profundas versus corredores de guindastes altamente seletivos.
Defina cargas úteis de dados de API e requisitos de latência rigorosos para sua arquitetura WMS atual para evitar atrasos na integração.
R: Os sistemas baseados em guindaste utilizam um único mastro vertical que percorre um corredor dedicado. Eles fornecem acesso imediato a todas as faces do palete, mas exigem mais espaço aberto no corredor. Os sistemas baseados em ônibus implantam carrinhos autônomos que penetram profundamente nas vias de armazenamento. Eles maximizam a densidade de armazenamento eliminando corredores, mas reduzem o acesso imediato a paletes armazenados atrás de outros.
R: A integração requer um Sistema de Controle de Armazém (WCS) atuando como middleware. O WMS transmite requisitos abrangentes de pedidos e dados de estoque para o WCS via API. O WCS traduz essas ordens lógicas em comandos de movimento específicos no nível da máquina. Em seguida, ele envia esses comandos aos PLCs que controlam o hardware físico.
R: A maioria das instalações atinge a eficiência operacional básica dentro de três a seis meses após o comissionamento. A otimização total leva de nove a doze meses. O cronograma real de retorno do investimento depende muito das taxas de mão de obra locais, dos custos do terreno e da capacidade da instalação de manter um alto tempo de atividade do sistema por meio de manutenção adequada.
R: Você pode modernizar esses sistemas, mas isso apresenta sérios desafios de engenharia. As lajes existentes raramente atendem às tolerâncias de planicidade F-min ou às capacidades de carga pontual exigidas. Muitas vezes você tem que colocar uma nova laje de cobertura super plana. A altura dos tetos em edifícios mais antigos também limita o potencial de armazenamento vertical, reduzindo os ganhos globais de densidade.
R: O armazenamento de alta densidade altera fundamentalmente os requisitos de supressão de incêndio. Os sprinklers ESFR padrão montados no teto não conseguem penetrar na densa grade de estantes. Os regulamentos da NFPA exigem sistemas de sprinklers internos. Você deve projetar tubos e cabeçotes de sprinklers diretamente na estrutura de aço em vários níveis verticais para garantir o fornecimento adequado de água.
R: As equipes de manutenção devem fazer a transição do reparo mecânico básico para a solução de problemas eletromecânicos avançados. Os técnicos precisam de proficiência em diagnósticos de PLC, calibração de sensores ópticos e protocolos de comunicação de rede. Eles também devem utilizar ferramentas de manutenção preditiva, como câmeras de imagem térmica e analisadores de vibração, para detectar o desgaste dos componentes antes que ocorra uma falha.
R: O software de controle lida com picos de volume por meio da intercalação dinâmica de tarefas. O sistema otimiza o roteamento para garantir que um guindaste ou lançadeira raramente viaje vazio. Ao combinar uma tarefa de armazenamento e uma tarefa de recuperação em uma única viagem contínua, o sistema maximiza o rendimento sem forçar o hardware além de sua velocidade nominal.